
川观新闻记者 薛维睿
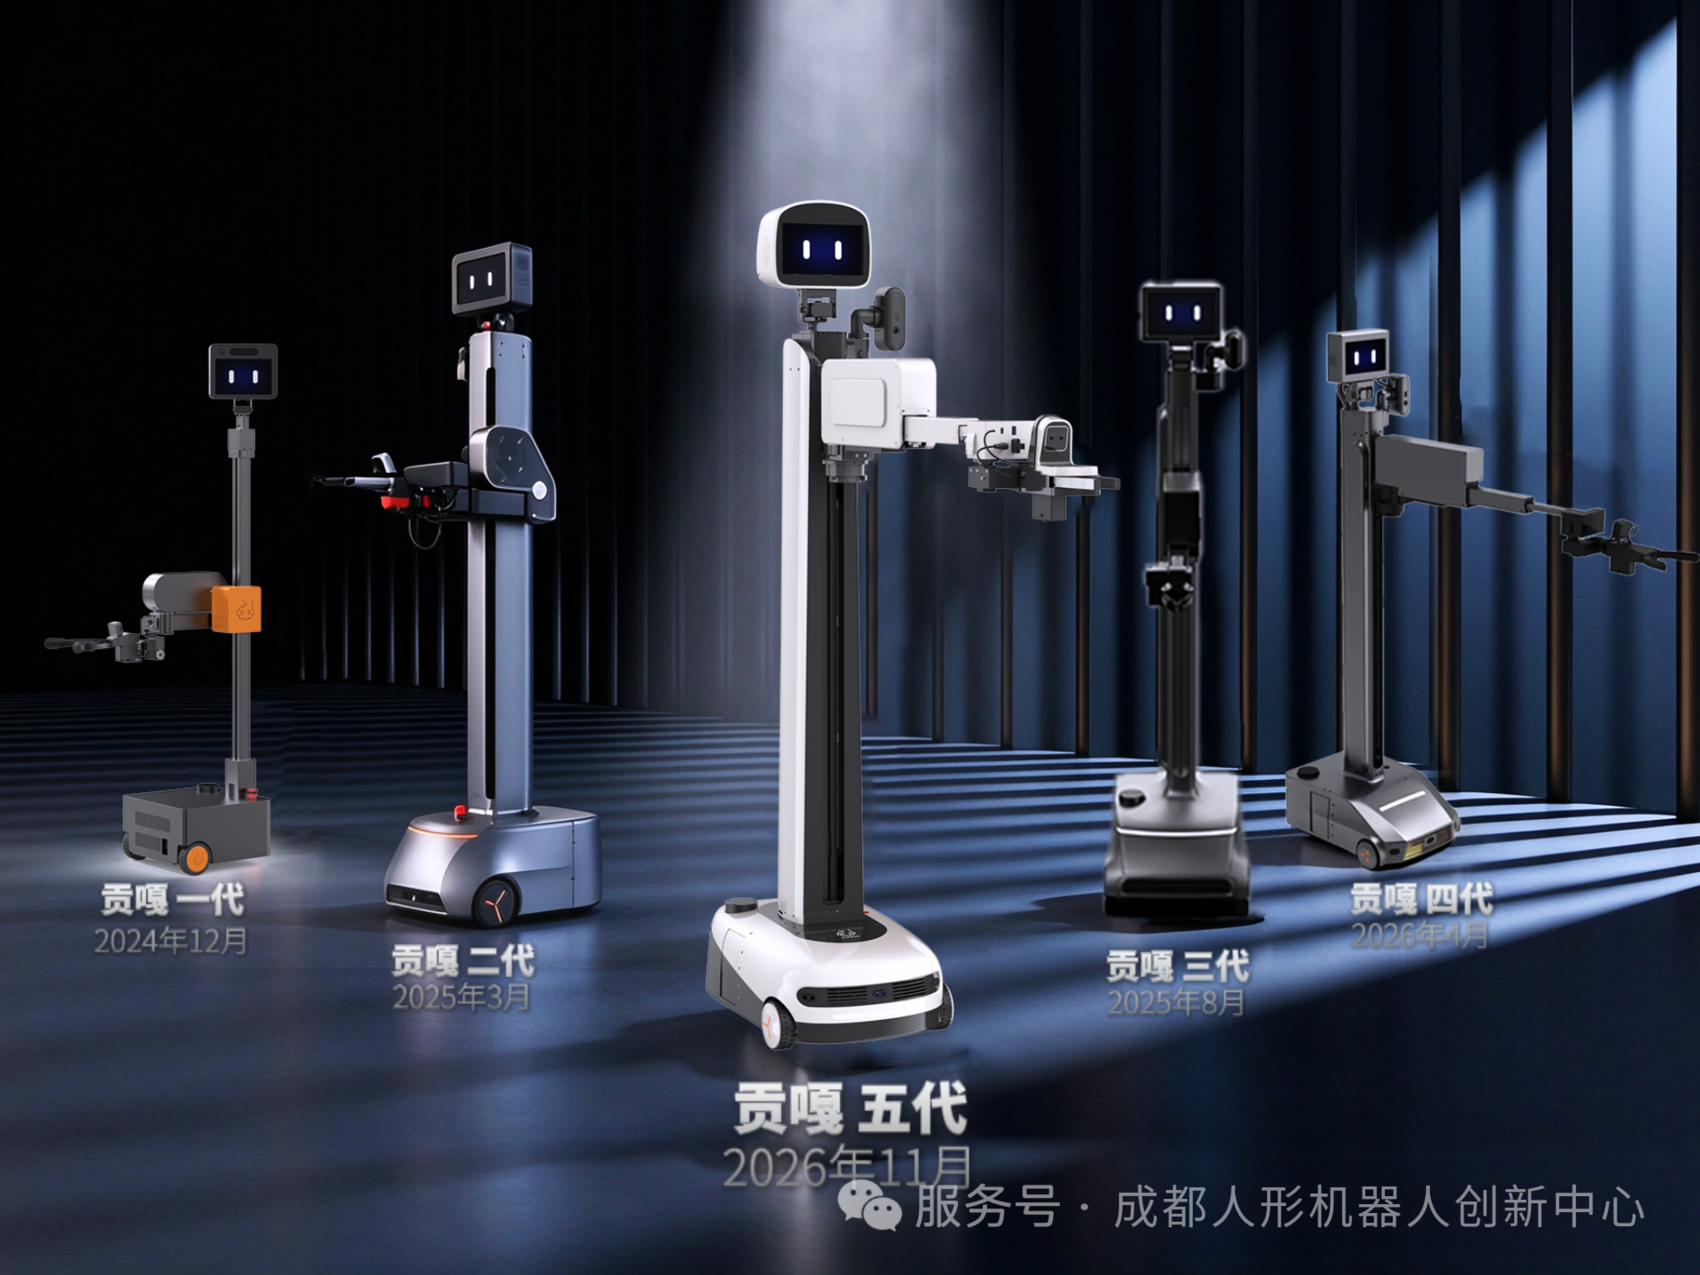
11月11日,记者获悉,成都人形机器人创新中心(以下简称“创新中心”)正式发布全新第五代贡嘎人形机器人。据创新中心介绍,五代贡嘎是该中心具身智能大脑技术集大成之作,搭载自研一体化具身智能系统,在场景感知、时空记忆、因果推理规划、动作世界模型等核心模块完成系统性迭代。
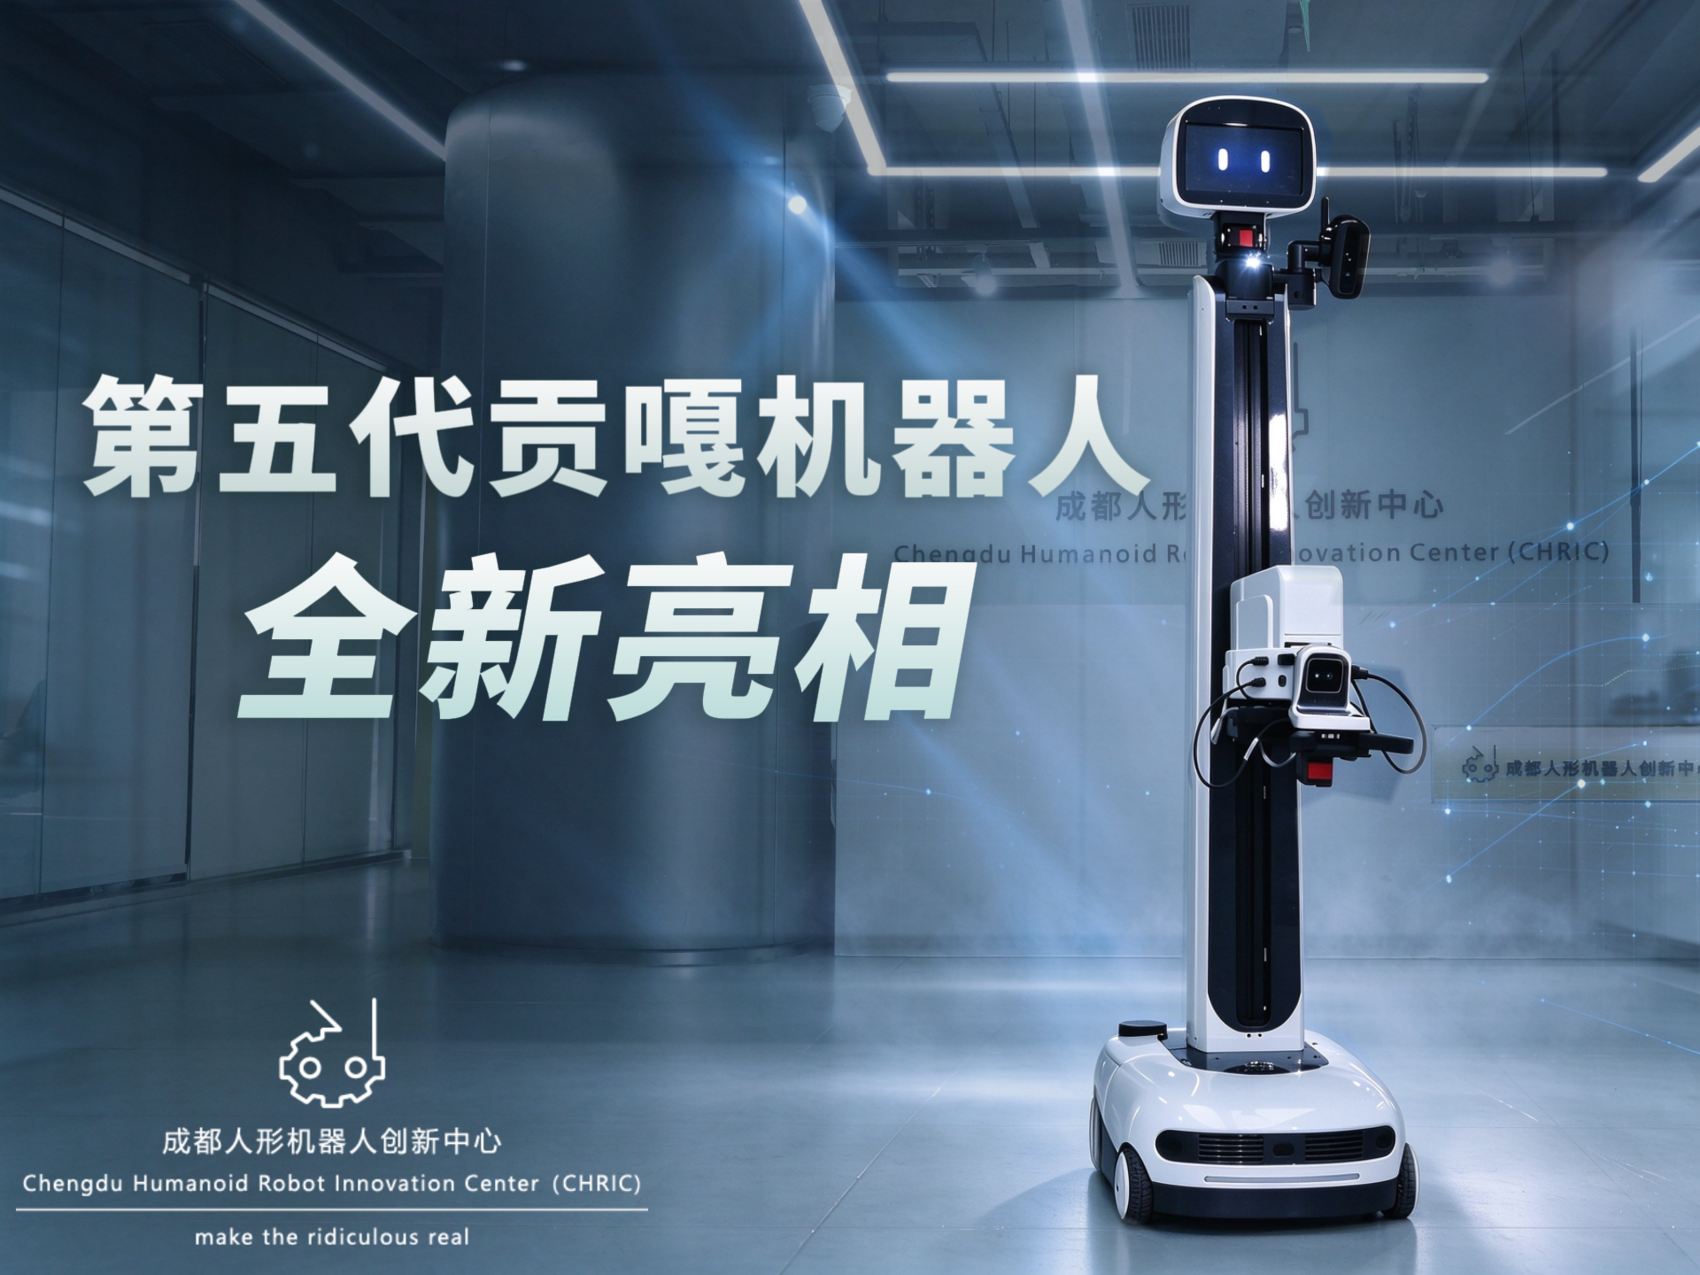
创新中心相关负责人介绍,家庭场景是人形机器人的终极应用场景,也是最复杂、最非结构化、容错率最低的场景。面向家庭场景的技术突破,才能真正推动人形机器人和具身智能产业突破。此次发布的五代贡嘎,打通了“结构化感知—时空记忆—因果规划—动作推演—执行反馈”完整技术链路,实现环境认知、记忆更新、任务规划与操作执行的端到端协同。
一是“看得懂”动态家庭环境。 机器人融合RGB视觉、深度信息与本体位姿数据,构建层次化三维场景图。依托跨视角实体关联、语义关系建模和增量式场景更新机制,它能持续对动态家庭空间做结构化表征,稳定识别物品位置、类别和摆放关系,适应居家环境中物品移位、杂物新增等高频变化。
二是“记得住”跨天任务。 创新中心自研的物理时空记忆引擎,将空间坐标、物体物理状态、时间演化规律、历史交互经验统一存储管理。机器人可长期维护物体身份一致性,支持时序记忆检索、多轮记忆对齐和冲突自动消解。简单说,它能“记住”东西之前放在哪里、什么时候被挪动过、过往操作成败经验,摆脱传统机器人单次任务无记忆的短板,支撑跨时长、分多天的长程家庭任务。
三是会因果推理、遇阻能重规划。 该机器人决策规划模块引入因果关联推理框架,不再只依靠数据统计关联做动作选择。也就是说,系统可自动解析任务内的因果依赖、动作前置条件、预期执行效果以及机器人自身资源约束,自主完成层次化任务拆解;当环境突发变动、任务受阻时,可实时动态重规划,自主判断并调整方案,而不是简单停止任务。
四是先“预演”再动手。这是五代贡嘎的核心亮点:搭载潜空间动作条件世界模型。机器人可提前进行多步未来状态预测、候选动作仿真推演和不确定性风险评估,在虚拟空间先预判不同操作结果;再结合运动轨迹优化与闭环预测控制,实时修正操作偏差,大幅提升抓取、归置、擦拭等精细家用操作成功率,降低碰撞、物品掉落等失误。
总体而言,五代贡嘎整套协同架构,是专门针对家庭这种非结构化、持续变化的真实环境打磨,使其具备长程复杂任务自主执行、异常自主恢复、持续环境自适应能力。
创新中心相关负责人表示,目前,五代贡嘎的“大脑”具备业界最高水平,也是创新中心大脑、小脑、本体及核心零部件全栈自研集大成的重要成果,让人形机器人真正走进复杂多变的家庭场景成为可能。
图片、视频来自成都人形机器人创新中心
【未经授权,严禁转载!联系电话028-86968276】