
川观新闻记者 郝飞
11月17日,四川造人形机器人“爱湫”正在挑战连续爬楼梯。它抬起一条腿,稳稳踩上台阶,随后身体重心前移,另一条腿顺势跟上,双腿交替迈步,一气呵成。整个过程中,“爱湫”的动作流畅自然,几乎没有多余的停顿和调整。
几天前,四川具身人形机器人科技有限公司研发团队刚刚发布了自主研发的EIVaP运动控制策略,并将其应用于“爱湫”,让机器人连续登阶的流畅性和稳定性得到明显提升。
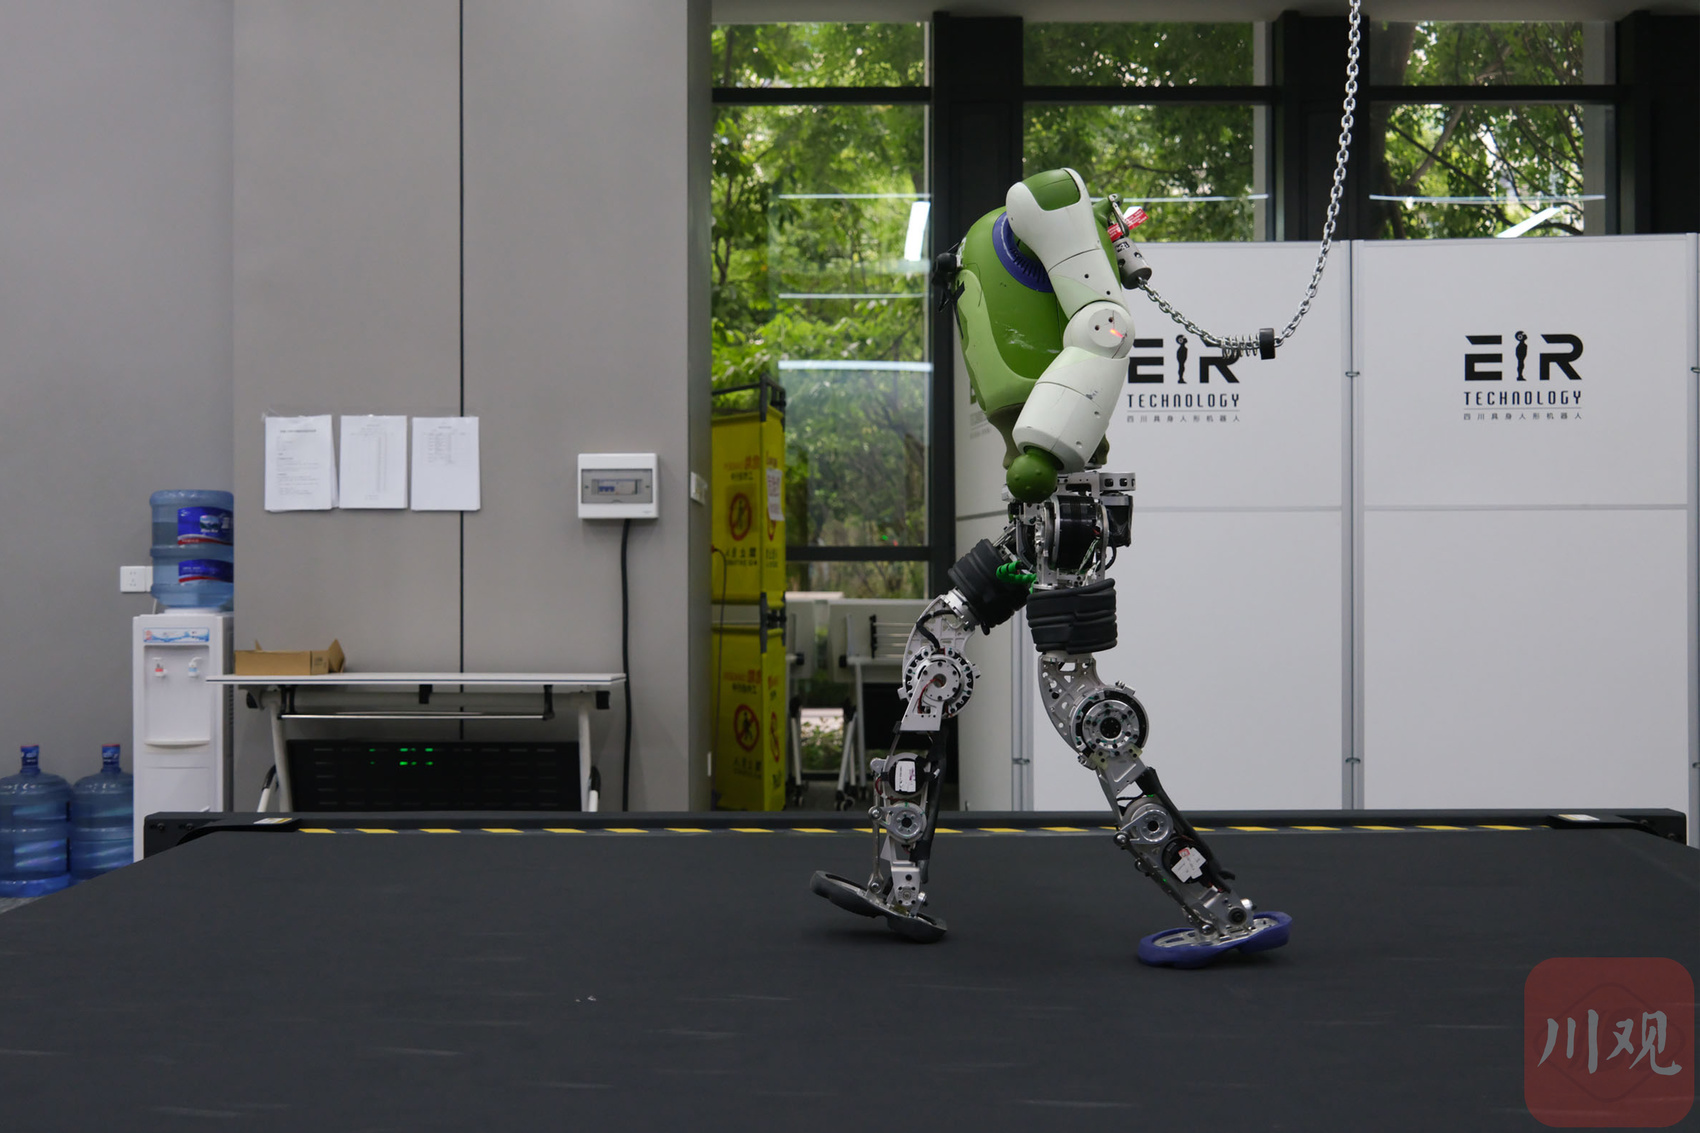
工作人员正在对机器人的关节进行测试。
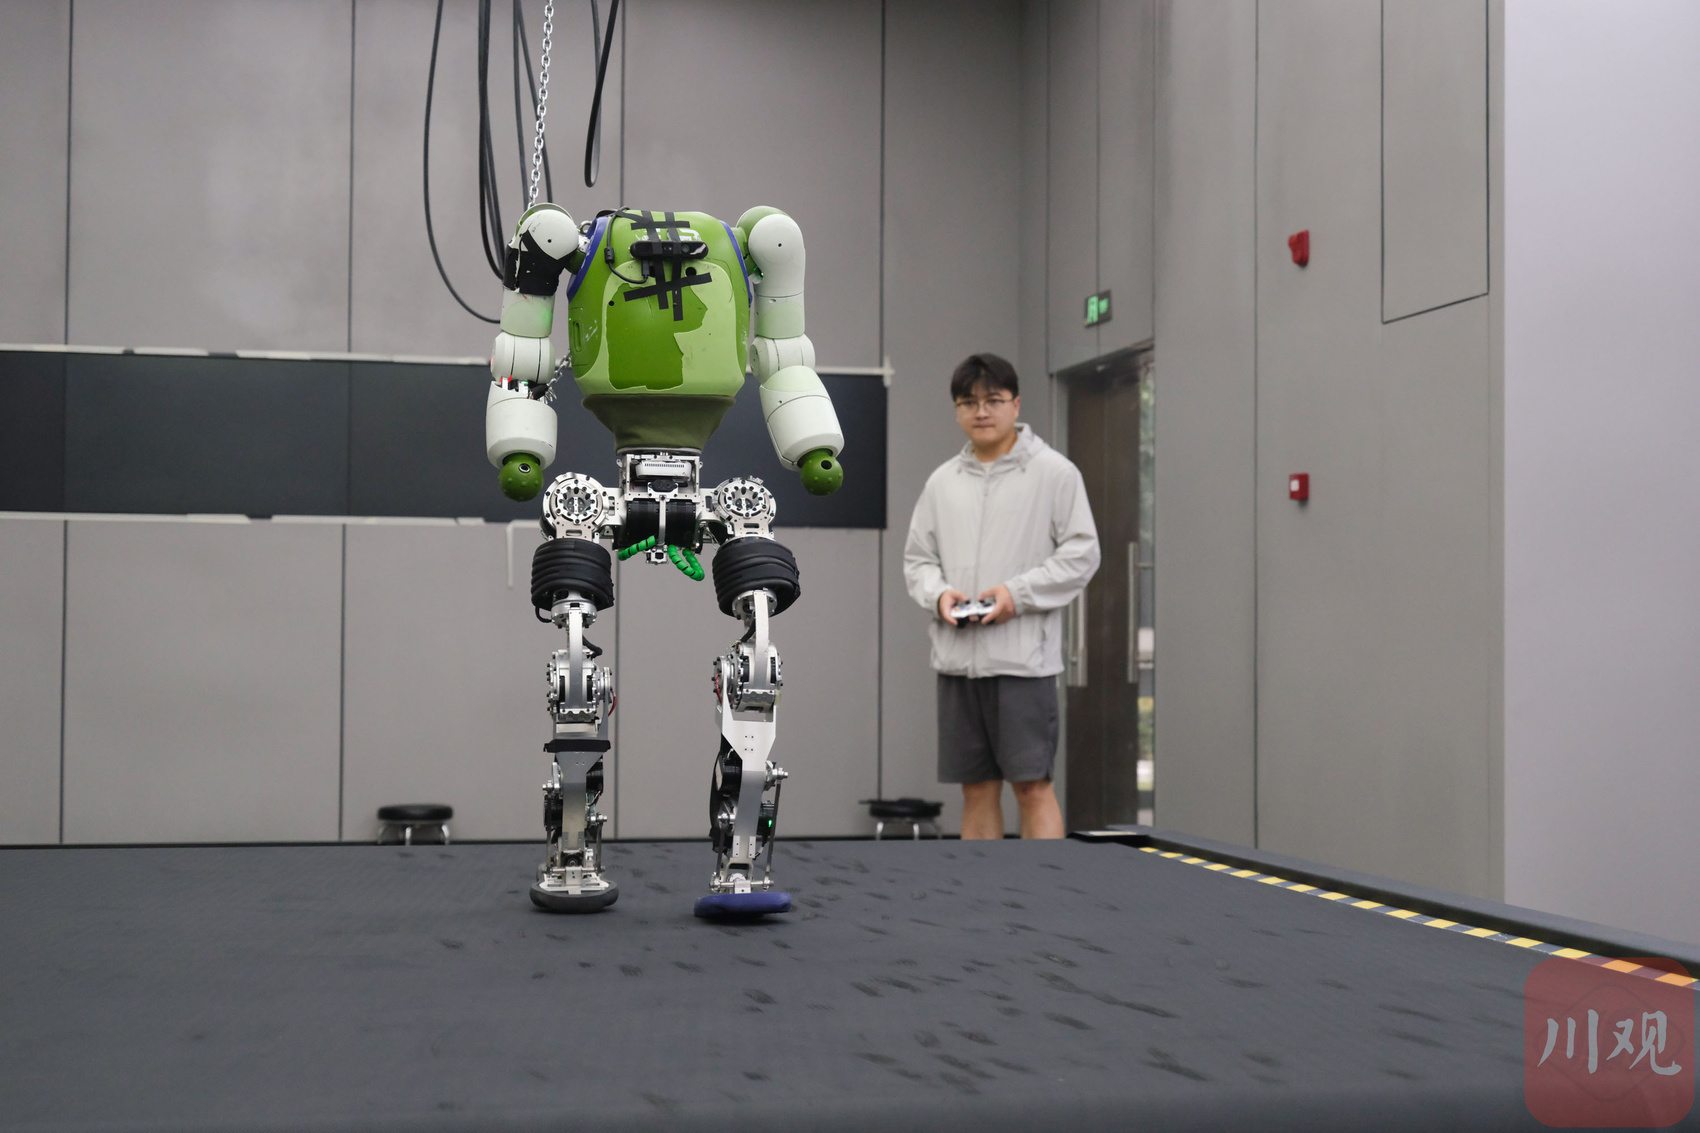
工作人员正在对机器人的关节进行测试。
上下楼梯看似简单,却是人形机器人走进真实生活的一道技术难题。机器人既要准确判断台阶高度和落脚位置,还要在迈步过程中保持身体平衡,稍有偏差就可能磕碰台阶甚至滑倒。
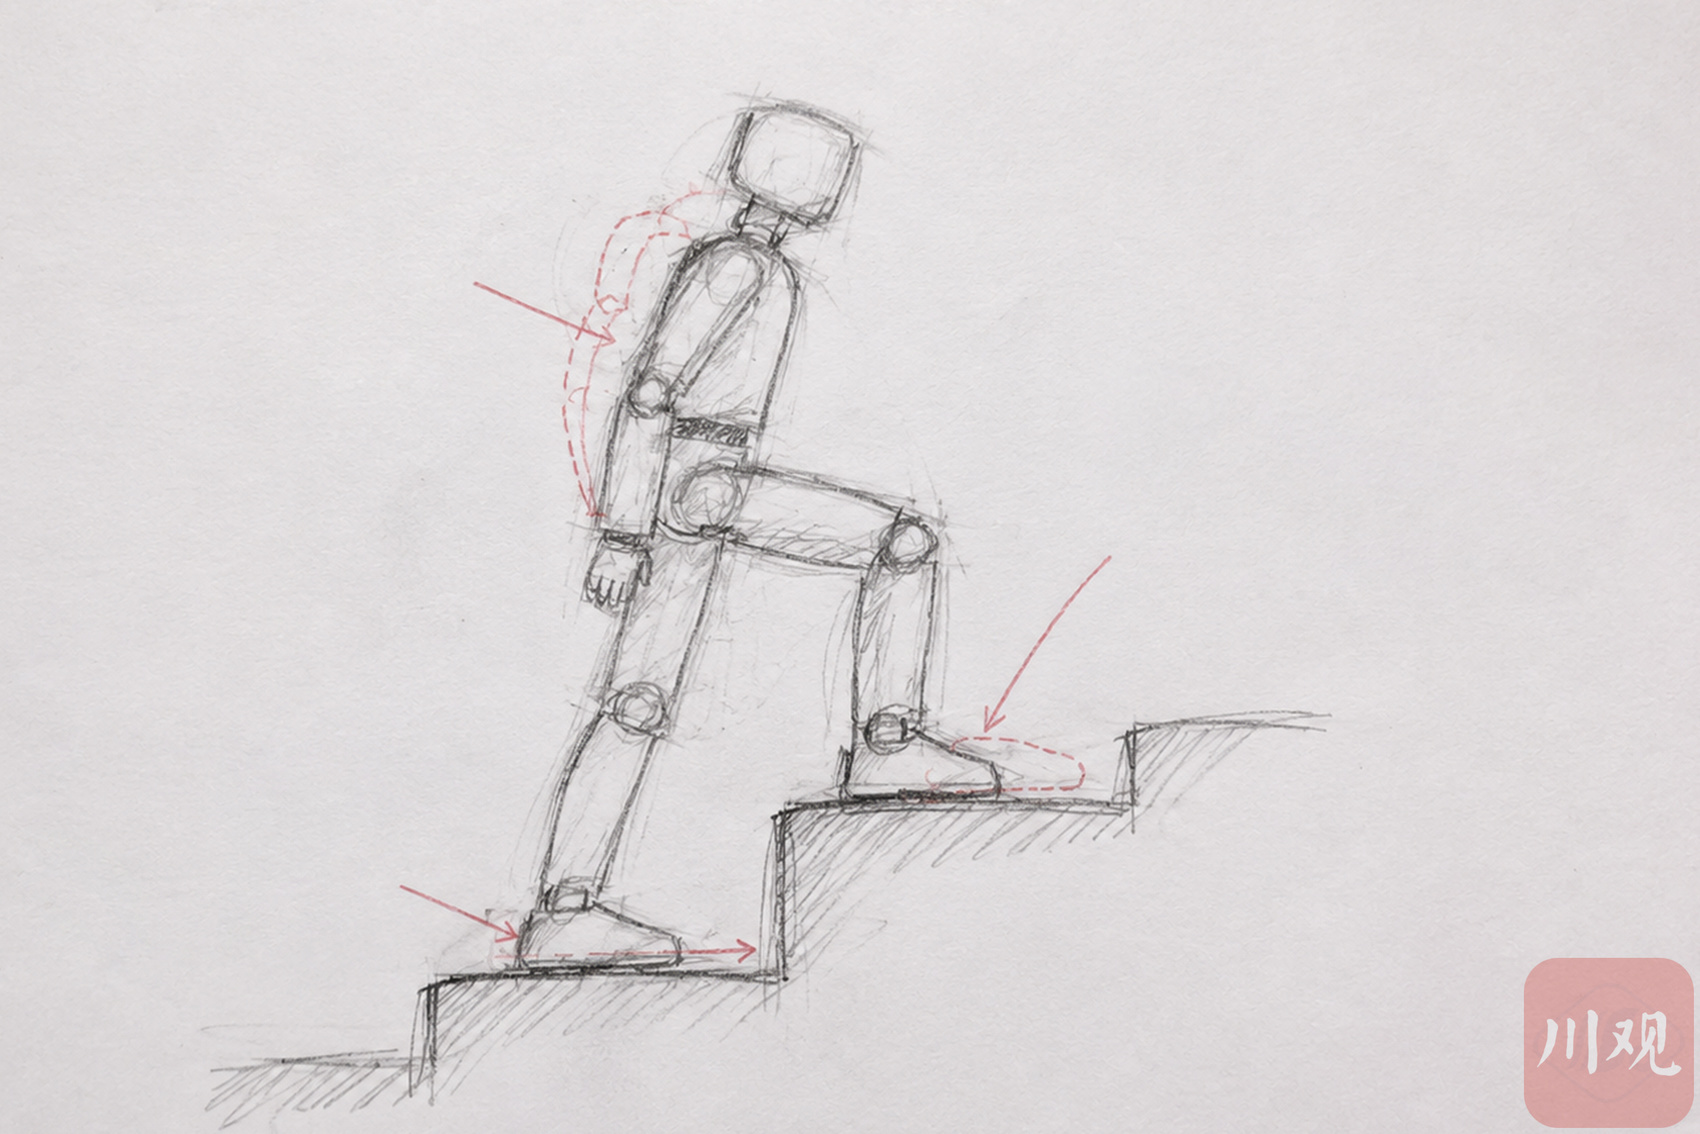
工作人员手绘的机器人登阶示意图。
此次发布的EIVaP策略,创新性地融合深度视觉与机器人自身运动状态,让机器人能够根据前方地形实时调整步伐,使抬腿、迈步和重心转移更加协调。通过强化学习和仿真训练,进一步提升了机器人应对复杂地形的能力。
这一技术进展,为人形机器人未来走进康养陪伴、文旅服务和家庭生活等真实场景提供了新的技术支撑。
【未经授权,严禁转载!联系电话028-86968276】





为人形机器人未来走进康养陪伴、文旅服务和家庭生活等真实场景提供了新的技术支撑。
希望下次看到他负重稳健前行,四川造人形机器人行且致远,加油
四川科技的力量
“爱湫”一步步登上台阶,从容不迫。这不仅是技术突破,更是人形机器人迈向真实生活的温暖一步,让未来陪伴与服务更可期待。