
封面新闻记者 边雪
机器人也有“爬不动”的时候?
11月2日,山东泰安,首届CMG世界机器人登泰山大赛开赛。近90支参赛队伍带着不同类型的机器人走进泰山,面对3100余级台阶、3.9公里赛道和复杂地形,机器人需要应对的不只是行走,还有负重、平衡、连续运动以及复杂地形下的自主决策。一台宇树G1开发版本机器人,在爬山途中出现过热状况,最终被工作人员放上担架,抬下山。
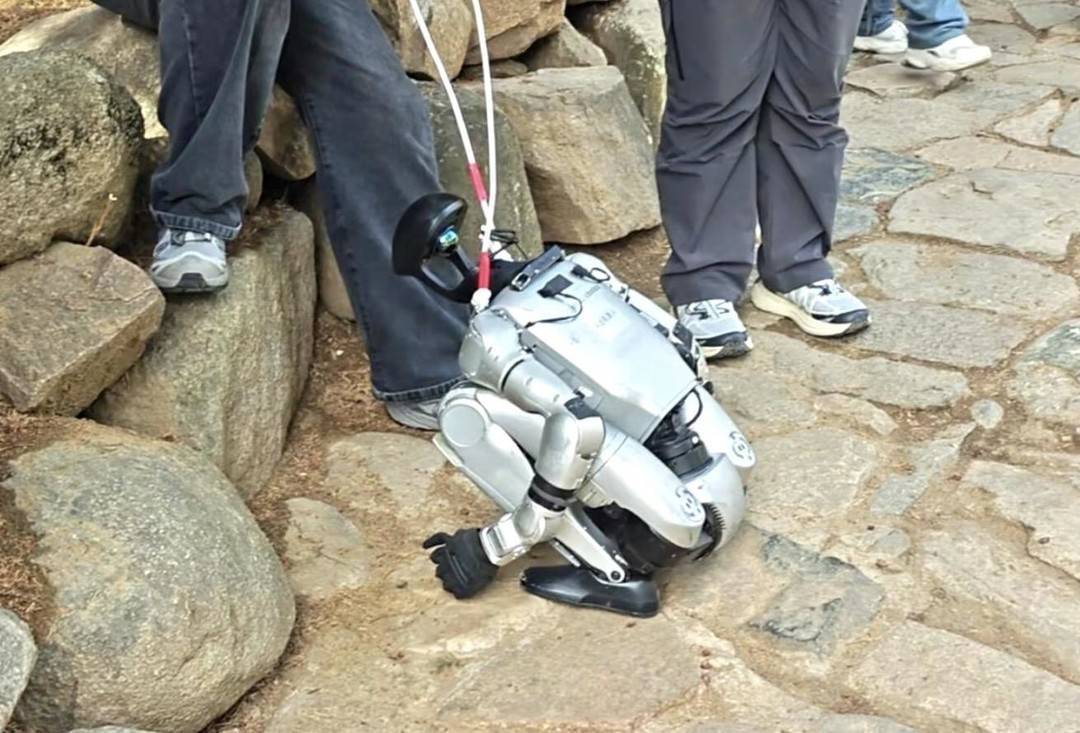
宇树G1开发版本机器人在休息。
现场比赛视频中,机器人蹲在台阶上,随后被工作人员抬离赛道。这一幕迅速引发关注。有人调侃机器人也有“体能极限”,也有人开始追问:当人形机器人从舞台走向真实环境,究竟还要闯过多少技术关?
实验室里的动作越来越流畅,不等于机器已经具备在真实世界持续工作的能力。
从春晚舞台到泰山石阶
机器人遭遇“体能考试”
比赛开始前,泰山脚下已经出现了不少有趣的场景。有的机器人躺在地上等待出发,有的被吊起来,还有的戴着特殊造型。随着裁判发令,参赛机器人陆续踏上石阶。其中,最受关注的是一台宇树G1开发版本机器人。它由永达智诚参赛队伍选送,操作手介绍,这是春晚同款机器人。
但比赛并没有按照预想的节奏推进。机器人在爬山途中出现过热状况,操作手出于安全考虑选择退赛。随后,工作人员将机器人放上担架,抬离赛道。
一场机器人比赛,出现了人类登山救援中常见的画面。泰山确实给参赛机器人出了一道不简单的考题。本次赛事赛道全长3.9公里,共有3100余级台阶,沿途包含连续石阶、陡坡和弯道。机器人每迈出一步,都需要感知脚下地形,判断身体重心,并通过关节和驱动系统完成动作调整。
如果只是走几步,技术难度或许还不明显。但当连续攀爬变成数千级台阶,电池续航、关节负载、散热能力和控制系统稳定性,都会成为影响最终成绩的因素。这也是登泰山比赛的特殊意义:它将机器人从可控的展示环境中带出来,放进一个充满不确定性的真实场景。
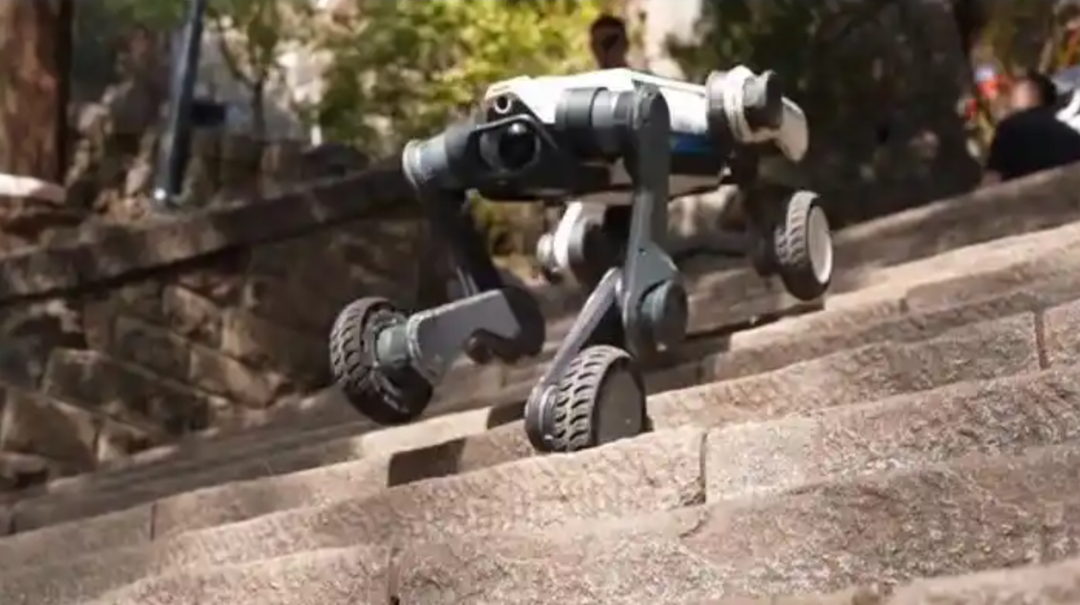
参赛机器狗。
会走路不等于会干活
机器人还缺多少数据?
实际上,机器人正在展示越来越强的复杂地形运动能力。本届赛事设置了人形机器人竞速、足式机器人竞速、足式机器人负重、外骨骼机器人助力等正式赛项,以及全域机动探路挑战赛。
比赛中,有机器人在不规则石阶上完成自主行进,也有机器人在负重条件下挑战复杂地形。与此同时,一些机器人仍然需要操作人员辅助,甚至出现行走不稳、动作反复的情况。
从动作完成到稳定完成,从有人辅助到自主运行,机器人能力之间仍存在明显差距。这背后是具身智能产业一个长期存在的难题。所谓具身智能,是将人工智能与机器人深度结合,让机器人能够感知真实环境、自主行动和完成任务,真正实现落地“干活”。如果说传统人工智能更多是在数字世界中处理信息,那么具身智能需要让算法与物理世界发生交互。
“模型是具身智能的‘大脑’,但仅靠视觉和文本数据,还不足以让机器人真正理解复杂的物理世界。”国家地方共建人形机器人创新中心首席科学家江磊告诉记者,当前无论是世界模型还是其他模型,训练方式仍以视觉训练、文本训练为主。真正完备的世界模型,需要触觉、听觉等多维度数据支撑。
此前,具身智能主要通过视觉、文本等方式获得“智能”,行业目前正逐步探索触觉路径。江磊将这一发展过程划分为三个阶段:0.0阶段是具备感知能力的机器人,1.0阶段增加触觉感知能力,2.0阶段才能真正实现自主决策。
这意味着,机器人不仅要看见台阶,还要感知脚掌与地面的接触、判断受力变化,并据此调整动作。对于登山机器人而言,识别台阶只是第一步,如何在踩空、打滑或者身体失衡时及时调整,才是更复杂的考验。
数据不足也是行业面临的现实问题。江磊表示,国内布局具身智能的企业能够获得的数据量仍然较少,行业急需更多开源数据支撑模型训练。为什么真实数据如此重要?江磊提到,近期不少自动驾驶领域从业者转向具身智能,正是看中了多维度数据对大模型发展的价值。相比汽车相对有限的感知场景,人形机器人能够适配三维空间,采集更加丰富的数据。
从“从0到1”到“从1到10”
机器人还要跨过产业化关口
数据从哪里来?一个重要答案是让机器人进入真实世界。机器人只有真正走进工厂、仓库、商场和家庭,才能在持续工作中积累真实环境数据。但现实是,出于商业成本和应用风险等考虑,目前机器人推广速度仍然较慢,真正进入工厂工作的案例还只是个例。
江磊认为,当前机器人已经完成“从0到1”的技术突破,但要实现“从1到10”的规模化落地,仍面临中试、标准体系、企业管理等问题。其中一个突出矛盾,是机器人企业与实际应用方之间难以精准适配。
“机器人企业希望客户改良场景,客户认为机器人需要适应场景,两者诉求难以协调。”江磊举例说。这并非简单的技术问题。对于制造企业而言,生产线改造意味着成本、时间和生产效率的重新评估;对于机器人企业而言,如果每进入一个场景都需要重新开发和调试,产品就很难形成标准化能力。
机器人究竟应该适应现有生产环境,还是由企业为机器人改造场景?这道选择题,正在成为产业规模化落地的现实障碍。中国电子信息产业发展研究院产业政策研究所所长王昊表示,机器人产业的硬件创新突破,更需要国家层面统筹解决共性问题;在场景上的落地应用,则更需要地方开放适配场景。
这也意味着,具身智能的发展不能只依赖单家企业的技术突破。公共训练场、开放数据、测试验证平台和统一标准体系,都可能成为推动产业发展的重要基础设施。
从泰山石阶到工厂生产线,机器人面对的是两种不同的考验。前者考验它能不能在复杂环境中稳定行走,后者考验它能不能持续、可靠、低成本地完成工作。
那台被担架抬下山的机器人,或许不是这场比赛最耀眼的选手,却让一个产业问题变得更加直观:具身智能的竞争,最终比拼的不是谁更会表演,而是谁能真正走进现实世界。
从“会走路”到“能干活”,机器人还有很长一段路要走。
【未经授权,严禁转载!联系电话028-86968276】