
封面新闻记者 孟梅
一直以来,要让机器人学会一项新任务,往往需要重新采集数据、编写固定流程,或进行针对性训练。这类方式可以解决确定性较高的任务,却难以覆盖真实场景中不断变化的物品、环境和需求。
近期,新一代通用大模型GPT-6 Astra的发布,引发行业对具身智能技术路线的广泛讨论与重新思考。不少观点认为,通用大模型正在展现操控机器人的能力,可能对既有具身智能路线形成冲击;与此同时,行业也逐步形成共识:自回归架构正成为模型架构的收敛方向,具身智能的竞争核心将转向数据与学习方式。
9月24日,诺因(Knowin)发布面向通用具身智能的生成式学习架构GLOW技术报告,完整介绍了GLOW全新升级的整体技术架构,呈现了一条将通用认知能力转化为可靠物理行动的可行路径,核心突破在于实现了机器人“一教就会”的任务学习能力。
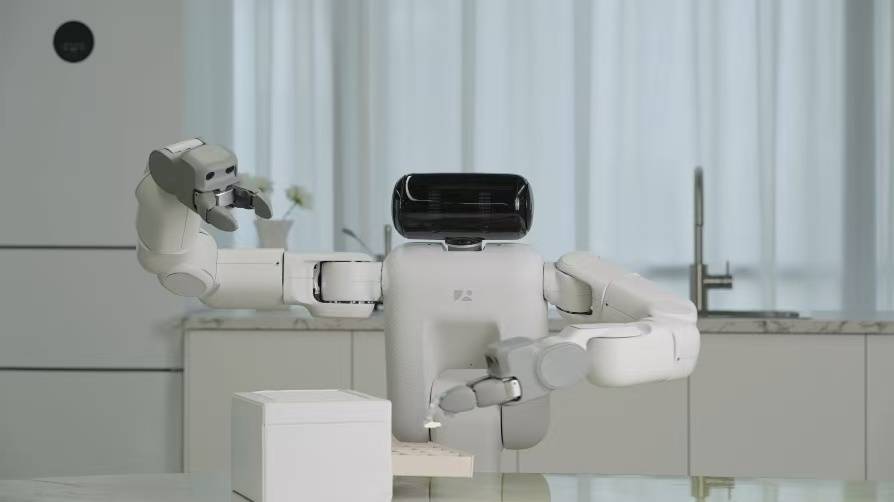
报告提出,GLOW将改变机器人学习新任务的方式:把人的一次完整操作、当前环境、机器人自身状态与执行历史放在同一条链路中理解,让机器人不只是看见动作画面,而是同时捕捉物体、空间关系、动作顺序和状态变化,从“看过”进一步走向“学会”,拥有跨物体、跨环境、跨任务复用的通用能力。
同时,报告还披露了GLOW的多项评测结果。从物理任务执行到具身场景理解,诺因已经连续获得三项第一,印证了其长期坚持的自回归技术路线的前瞻性,以规模化物理经验训练模型,以统一架构协同认知与行动,以闭环执行适应环境变化,从而以完整的具身能力走向物理世界。
“一教就会”:人类演示一次,机器人即可实现跨场景任务复用
GLOW的目标,是让机器人获得跨物体、跨环境、跨任务复用的通用具身能力,而非为每项任务单独学习一套策略。用户不必把需求拆解成机器指令,也不必受限于出厂时写好的功能清单。机器人可以通过一次完整操作理解任务,再把画面、物品关系、状态变化与执行反馈转化为行动。从开盒收纳、浇水,到擦桌、调酒等各类家务工作,这一能力都得到了验证:
开盒收纳:换盒换物,照样完成全套动作
开盒收纳包含开盖、放物、合盖三个核心步骤。GLOW会根据实时画面定位盒盖、物品和盒内区域,按照人类的操作逻辑完成整套动作。人类的操作只定义任务目标和操作顺序,实际执行时,机器人会根据现场的盒子大小、物品位置调整姿态和路径,即使更换了不同的盒子、不同的物品,机器人也能顺畅完成收纳,不用重新教学。
浇水:换了浇水壶,动作也能精准迁移
浇水任务中,人类教学用的是黑色细嘴壶,实际执行时换成绿色浇水壶,机器人依然能顺利完成。GLOW会把人类演示过程中的抓握方式、对准角度、倾斜幅度等核心逻辑,映射到眼前的新器具上,自主调整抓取位置和动作姿态。每完成一步都会根据实时画面更新状态,后续动作随现场情况动态调整。
四大模块协同:构成从经验学习、任务理解到行动反馈的完整链路
“一教就会”的背后,源于GLOW全新升级的技术路径。通过将原有的Brain与Act能力统一到多模态自回归模型KnowinGLOW中,让视觉理解、空间推理、任务规划与动作生成能够在同一模型内协同完成;KnowinDream负责生成物理交互经验,KnowinWorld用于模拟动作可能带来的结果,KnowinAgent则围绕任务记忆、工具调用、反馈和重新规划组织执行。由此,GLOW形成了从经验学习、任务理解到行动反馈的完整链路。
KnowinGLOW:统一多模态自回归模型,打造连接认知与动作的“核心大脑”
作为整套架构的核心中枢,KnowinGLOW采用原生统一的自回归设计,将视觉理解、语义解析、空间推理、任务规划与动作生成整合在同一模型内完成,而非“视觉模块+动作模块”的拼接方案。理解与动作共享同一套表征体系,衔接更顺畅、信息无损耗,为机器人奠定“一次演示、举一反三”的技术基础。
KnowinDream:合成具身经验引擎,让机器人“见多识广”
KnowinDream 以完整交互经历为训练单元,记录世界状态、行动过程与物理后果。其以Home×Event×Future组织训练条件:Home定义交互发生的世界,Event定义世界中的变化,Future展开机器人采取行动之后的结果。同时,它还会改变光照、材质、纹理与背景,并把交互放入不同家庭、相机视角与机器人配置中,让机器人在训练阶段就见过足够多样的世界和变化。
性能实测:多个具身任务评测中超过GPT-6
报告披露了GLOW在RoboDojo、LIBERO-Pro及Embodied Arena等评测中的成绩。实验结果表明,GLOW不仅能够理解物理场景,还能将这种理解转化为有效的任务执行。在本报告的评测设置下,GLOW在多项国际主流具身评测中取得领先成绩,展现了在空间理解、物理交互与任务执行方面的能力。
RoboDojo仿真任务:平均成功率位列第一
在RoboDojo的18项仿真任务中,GLOW取得62.2%的平均成功率和71.1分的平均得分,较GPT-6(Robocurve)基线分别高出40个百分点和41.3分。
展望:以完整具身能力走向物理世界
通用模型拓展智能的知识、理解与推理能力,专业具身模型则以物理交互为核心,构建从场景理解到自主行动的完整能力。诺因持续推进这条技术路线:以规模化物理经验训练模型,以统一架构协同认知与行动,以闭环执行适应环境变化。
规模化、高质量物理经验是这一体系的基础。真实与合成经验覆盖行动条件、接触过程和状态变化,使模型学习跨对象、跨场景的操作关系,并在新的观察下调整行动。经验生成、模型训练与执行反馈共同推动物理能力积累。
【未经授权,严禁转载!联系电话028-86968276】